全校各二级学院、全体在校学生:
为深入贯彻制造强国、人才强国战略部署,加快发展新质生产力、推进新型工业化,推动机器人技术的创新和应用,2026睿抗机器人开发者大赛构建了以“工创、设计、强脑、强体”为核心的四大特色赛道,分别对应机器人技术的工程实现、创意融合、智能决策与实体交互四大维度。各赛道围绕“场景驱动、能力分层、岗位衔接”的逻辑进行设计,既保持定位清晰、功能互补,又共同形成“以赛促学、以赛选才、以赛促产”的生态闭环,系统化推动机器人领域人才培养与产业需求对接。为做好2026睿抗机器人开发者大赛参赛选拔与备赛组织工作,广东理工学院将举办2026睿抗机器人开发者大赛CAIM工创赛道、CAIP强脑赛道、CAIR强体赛道校内选拔赛,现将有关事项通知如下:
一、组织机构
主办单位:广东理工学院
承办单位:智能制造学院
二、参赛要求
(一)参赛对象
截至2026年12月底仍在读的全国普通高校全日制在校研究生、大学生。参赛成员自行组建参赛团队报名参赛。
(二)组队要求
1.本科组的每支参赛队伍由1-3名学生组成,专业不限;
2.每支参赛队伍可以有不超过2名本校老师作为指导教师,学生不得重复报名;
3.支持跨院校、跨专业自由组队,组队参赛时队长所在培养单位为该队伍的参赛单位,不支持跨省组队。
三、竞赛体系与内容
(一)赛道一:CAIM工创赛道
CAIM工创赛道定位为“从概念到实物的工程实现”,紧扣“机器照护人”主题,强调设计、材料、工艺与系统的全链路创新。赛项覆盖智能制造、数字农业、康养医疗等真实产业场景,融入数字孪生、具身智能等方法,引导学生完成从功能设计、材料选型到制造落地的完整工程闭环。对应岗位方向:机器人结构工程师、先进制造工程师、材料工艺工程师、系统集成工程师、智能装备开发工程师等。
(二)赛道二:CAIP强脑赛道
CAIP强脑赛道定位为“智能算法与机器人控制的闭环赋能”,以“感知一决策一控制”为核心能力栈,聚焦具身智能、多模态融合、自主导航与大模型应用等前沿方向。推动算法在真实机器人场景中的验证与优化。对应岗位方向:机器视觉算法工程师、SLAM开发工程师、多模态融合工程师、大模型应用开发工程师、机器人决策规划工程师等。
(三)赛道三:CAIR强体赛道
CAIR强体赛道定位为“实体机器人与动态环境交互”,聚焦机器人在真实场景中的可靠执行与多机协同能力。围绕智慧服务、先进制造、特种作业三大方向,涵盖轮式、四足、无人机、人形等六大载体,设置“任务一对抗一应用”全链条赛项,重点考查机械结构设计、动态控制、环境感知与系统集成等硬核能力。对应岗位方向:机器人系统工程师、运动控制工程师、感知算法工程师、软硬件集成工程师、现场应用工程师等。
四、竞赛规则
(一)竞赛内容
1.智能制造(应用仿真设计)
在提供的汽车轮毂生产线虚拟场景中,完成模型场景搭建、模型定义、IO信号配置、机器人取放/上下料/打磨/搬运编程、AGV仿真、PLC程序编写、HMI界面设计、系统联调与指定流程验证。详见样题任务书。
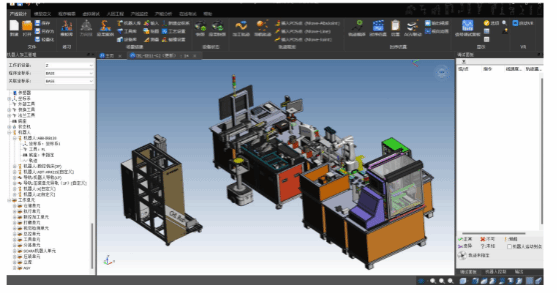
比赛竞赛模型工作站示意图
2.智能算法及应用(大模型及智能体应用)
赛项聚焦大模型与智能体技术全链路应用能力考核,融合理论知识测评与工程实操考核,紧扣智能制造、智慧校园、政务咨询、企业IT运维等核心行业场景,设置多模块、分权重的考核任务体系,覆盖大模型基础原理、提示词工程、智能体设计、RAG应用、安全合规等关键技术点,全方位检验选手技术落地与场景融合的综合能力。
要求参赛选手具备大模型与智能体相关理论基础和工程实操能力,拥有系统化思维、快速问题解决能力,兼具良好的时间管理能力、实操动手能力与安全合规意识,能高效完成全流程技术落地任务。
3.人形机器人(具身智能场景)
本赛题通过模拟智能工厂场景下人形机器人与车型机器人作为智能总控及执行终端,实现多机协作、物品识别、自主定位、复杂环境下的物品分拣。
参赛选手现场调试人形机器人和车型机器人,运用语音交互、视觉定位、视觉识别、姿态校准、运动控制、多机协作等技术,在特定地图上完成“物品运输”、“障碍穿越”、“物品分拣”三项任务。
(二)评分标准
1.智能制造(应用仿真设计)(满分100分)
序号 | 评分项 | 得分点 | 占比 |
1 | 虚拟系统场景搭建 | 1)布局搭建 2)机械\电气行为定义 3)I0信号配置及关联 | 25% |
2 | 系统虚拟编程、调试与运行 | 1)工业机器人取放工具编程 2)工业机器人仓储单元取、放料编程 3)工业机器人轮毂打磨编程 4)工业机器人机床上下料编程 5)工业机器人轮毂搬运编程 6)立体仓库存储 7)PLC编程控制 8)触摸屏界面设计 9)指定工艺流程虚拟调试验证 | 75% |
2.智能算法及应用(大模型及智能体应用)(满分100分)
序号 | 竞赛模块 | 竞赛任务 | 任务描述 | 分数占比 |
1 | 大模型基础与原理 | 大模型基础知识掌握情况。 | 理解大模型的基本概念、模型结构、Token、Embedding、注意力机制等核心术语。 | 20% |
2 | 对大模型能力边界与应用场景的理解。 | 识别大模型在不同业务情境下的适用范围,区分典型适用和不适用场景。 |
3 | 大模型应用场景与技术体系 | 对常见应用场景与模式的熟悉程度。 | 了解大模型在文本生成、代码生成、问答、规划决策等典型业务中的应用方式。 | 10% |
4 | 对整体技术体系结构的理解程度。 | 理解大模型应用系统的技术体系构成,包括模型、数据、算力、工具链等要素及其关系。 |
5 | 提示词工程与对话策略 | 提示词设计基础能力。 | 掌握提示词的基本组成(角色设定、任务说明、约束条件、示例等)及编写规范。 | 20% |
6 | 提示词优化与对话控制能力。 | 掌握通过思维链、分步指令、结果格式约束等方式提升输出稳定性和可控性的策略。 |
7 | 结合场景进行提示词创作与改进的能力。 | 针对给定任务设计或改写高质量提示词,并能体现优化思路和改进效果。 |
8 | 智能体架构与工具调用 | 对智能体架构与角色分工的理解。 | 理解智能体中记忆、规划、工具调用等关键组件的功能及单/多智能体协作方式。 | 15% |
9 | 工具集成与调用流程设计能力。 | 掌握外部工具与业务API接入的一般流程,包括参数配置、结果解析、异常处理与重试机制。 |
10 | 数据处理与知识增强RAG | 数据预处理与检索方法掌握情况。 | 掌握文本清洗、分段策略、向量化与检索方式,理解不同方案的优缺点。 | 15% |
11 | RAG流程设计与场景化应用能力。 | 能够基于特定场景设计一条完整的知识增强问答(RAG)流程,从数据处理到模型生成。 |
12 | 应用架构与工程基础 | 系统架构认知与数据流向理解。 | 理解大模型/智能体在应用系统中的位置,掌握前端、后端、大模型服务、工具服务之间的调用链路。 | 10% |
13 | 综合场景方案设计 | 方案设计与系统化思考能力。 | 针对给定业务场景,完成一套基于大模型与智能体的整体技术方案设计与文字说明。 | 5% |
14 | 安全合规与风险分析 | 安全风险识别与防护方案设计能力。 | 针对典型应用系统识别数据安全、内容安全、权限控制等风险点,并给出防护和合规思路。 | 5% |
3.人形机器人(具身智能场景)(满分100分)
序号 | 任务名称 | 评分标准 | 得分 | 总分 |
1 | 物品运输 | 选手在启动区(1)下达语音指令后车型机器人回复:“好的,我去抓取X色块,运输至Y号存储区”(X为选手抽取的目标色块颜色,Y为选手抽取的目标存储区)。 | 8 | 45 |
2 | 车型机器人第一个十字路口右转。 | 3 |
3 | 车型机器人沿巡线区中的曲线行驶顺利通过。 | 3 |
4 | 车型机器人到达取货区(车身垂直投影完整位于取货区) | 3 |
5 | 车型机器人导航到达X色块的前方(传感器中心点与物块距离在0-15cm内)。 | 8 |
6 | 车型机器人成功抓取X色块(有完整的抓取动作但未抓取到色块或机器人在本次任务结束之前色块滑落,扣3分)。 | 5 |
7 | 车型机器人返回到巡线区域(车身任意部位垂直投影位于取货区线段上)。 | 4 |
8 | 车型机器人到达Y号存储区高台(车身垂直投影位于高台前十字路口)。 | 6 |
9 | 车型机器人将X色块放到Y号存储区高台上任意位置(如果放置色块失败但有完整的相应动作,扣2分)。 | 3 |
10 | 车型机器人语音播报:“任务一已完成”。 | 2 |
11 | 障碍跨越 | 人形机器人在启动区2区域内进行三次人脸识别,并语音播报对应人脸的姓名(每播报一次对应人脸姓名得2分) | 6 | 25 |
12 | 人形机器人从放置在指定位置的台阶障碍上方越过,过程中不摔倒或摔倒后立即自动站起继续完成任务(仅上一层台阶得3分,上两层台阶得6分,上两层下一层台 阶得9分,上台阶判断标准为人形机器人双脚在台阶上2秒以上不摔倒) | 12 |
13 | 人形机器人从放置在指定位置的栏架上方越过(位置由任务卡指定),过程中不摔倒或摔倒后立即自动站起继续完成任务。 | 6 |
14 | 人形机器人语音播报:“任务二已完成”。 | 1 |
15 | 物品分拣 | 选手下达语音指令即“请到Y号存储区,分拣X色块”。人形机器人回复:“好的,我去Y号存储区,分拣X色块”(X为选手抽取的目标色块颜色,Y为选手抽取的目标存储区) | 3 | 30 |
16 | 人形机器人越过红色置物筐左侧(靠近跨栏)延长线且不触碰到任何物品到达分拣区。 | 2 |
17 | 人形机器人远程桌面显示机器人的摄像头画面,摄像头中,以外接边框将X色块框出(仅显示摄像头画面得3分,外接边框可为任意形状)。 | 6 |
18 | 人形机器人到达X色块所在的Y号存储区高台(人形机器人的双脚均触碰到存储区线框范围内)。 | 3 |
19 | 人形机器人成功抓取X色块(如果有完整的抓取动作但未抓取到色块、机器人在本次任务结束之前物块滑落、高台上无色块,扣3分)。 | 4 |
20 | 人形机器人到对应X色块的置物筐前居中位置(正向距离0-3cm,水平方向3cm)。 | 8 |
21 | 人形机器人将X色块放置在相应的置物筐中(放置色块失败但有相应动作,扣2分)。 | 3 |
22 | 人形机器人语音播报:“任务三已完成”。 | 1 |
(三)评分方式与流程
1.评审组成:由校内指导老师组成评审委员会,设组长1名。
2.评分方式:智能制造(应用仿真设计)和智能算法及应用(大模型及智能体应用)赛道采用“作品展示+答辩”相结合,每组评审时间不少于20分钟。具身智能场景(小人形组)赛道采用现场实操,校赛中每次演示不得超过15分钟。
3.违规扣分:出现抄袭、跨校组队、超时严重等情况,视情节扣10-30分或取消成绩。具身智能场景(小人形组)赛道,未根据任务卡要求摆放道具(-2分/个);竞赛现场不服从管理,不遵从竞赛规则(-2分)。
(四)奖项设置
1.校赛设置一、二、三等奖。
2.前5名团队推荐参加省赛。
五、赛程安排
(一)报名时间:2026年5月22日-6月1日。
(二)竞赛时间:2026年6月10日(具体时间地点另行通知)。
(三)结果公示:答辩结束后3个工作日内。
六、参赛报名
(一)报名截止时间:2026年6月1日。
(二)比赛时间:2026年6月10日,具体时间地点另行通知。
(三)报名方式:https://www.raicom.com.cn
(四)联系人:高老师,电话:15527315055
杨老师,电话:15975256114
(五)比赛交流微信群(7天内有效,请在5月29日之前加入):
七、结果公示
本次大赛结果将在赛后发布于智能制造学院进行公示(公示不少于3个工作日),公示期内任何单位和个人如有异议,请以实名书面形式反映至赛事负责人或教务处(求实楼713办公室,联系电话:0758-8387256)。
八、其他事宜
1.本赛项参赛作品必须是首次参赛的作品,大赛设置查重机制,禁止已经在其他赛事获奖的作品、往年已经在本赛项获奖或内容有较大重复的作品参赛,一经查出,取消比赛资格。
2.每位参赛者仅可报名1项比赛;若因个人原因出现缺赛的情况,责任自理。报名成功者,默认同意到现场参赛。非因组委会政策原因调整导致选手无法参赛的,视为弃赛,不予退还参赛费。
3.比赛期间请务必携带身份证件及学生证件,用于赛前核实参赛队伍身份,不允许替赛等违规行为,一旦发现,将取消参赛队伍成绩。
4.诚信参赛,参赛作品须权属明晰,严禁抄袭或侵权。参赛者须保证个人信息真实、作品原创,如果作品涉嫌抄袭将作无效处理并取消参赛资格;
5.本次校内选拔赛的最终解释权归广东理工学院智能制造学院所有,未尽事宜将通过赛事交流群及时通知。
附件1:关于举办2026睿抗机器人开发者大赛广东省赛的通知
广东理工学院教务处 广东理工学院智能制造学院
2026年5月22日
